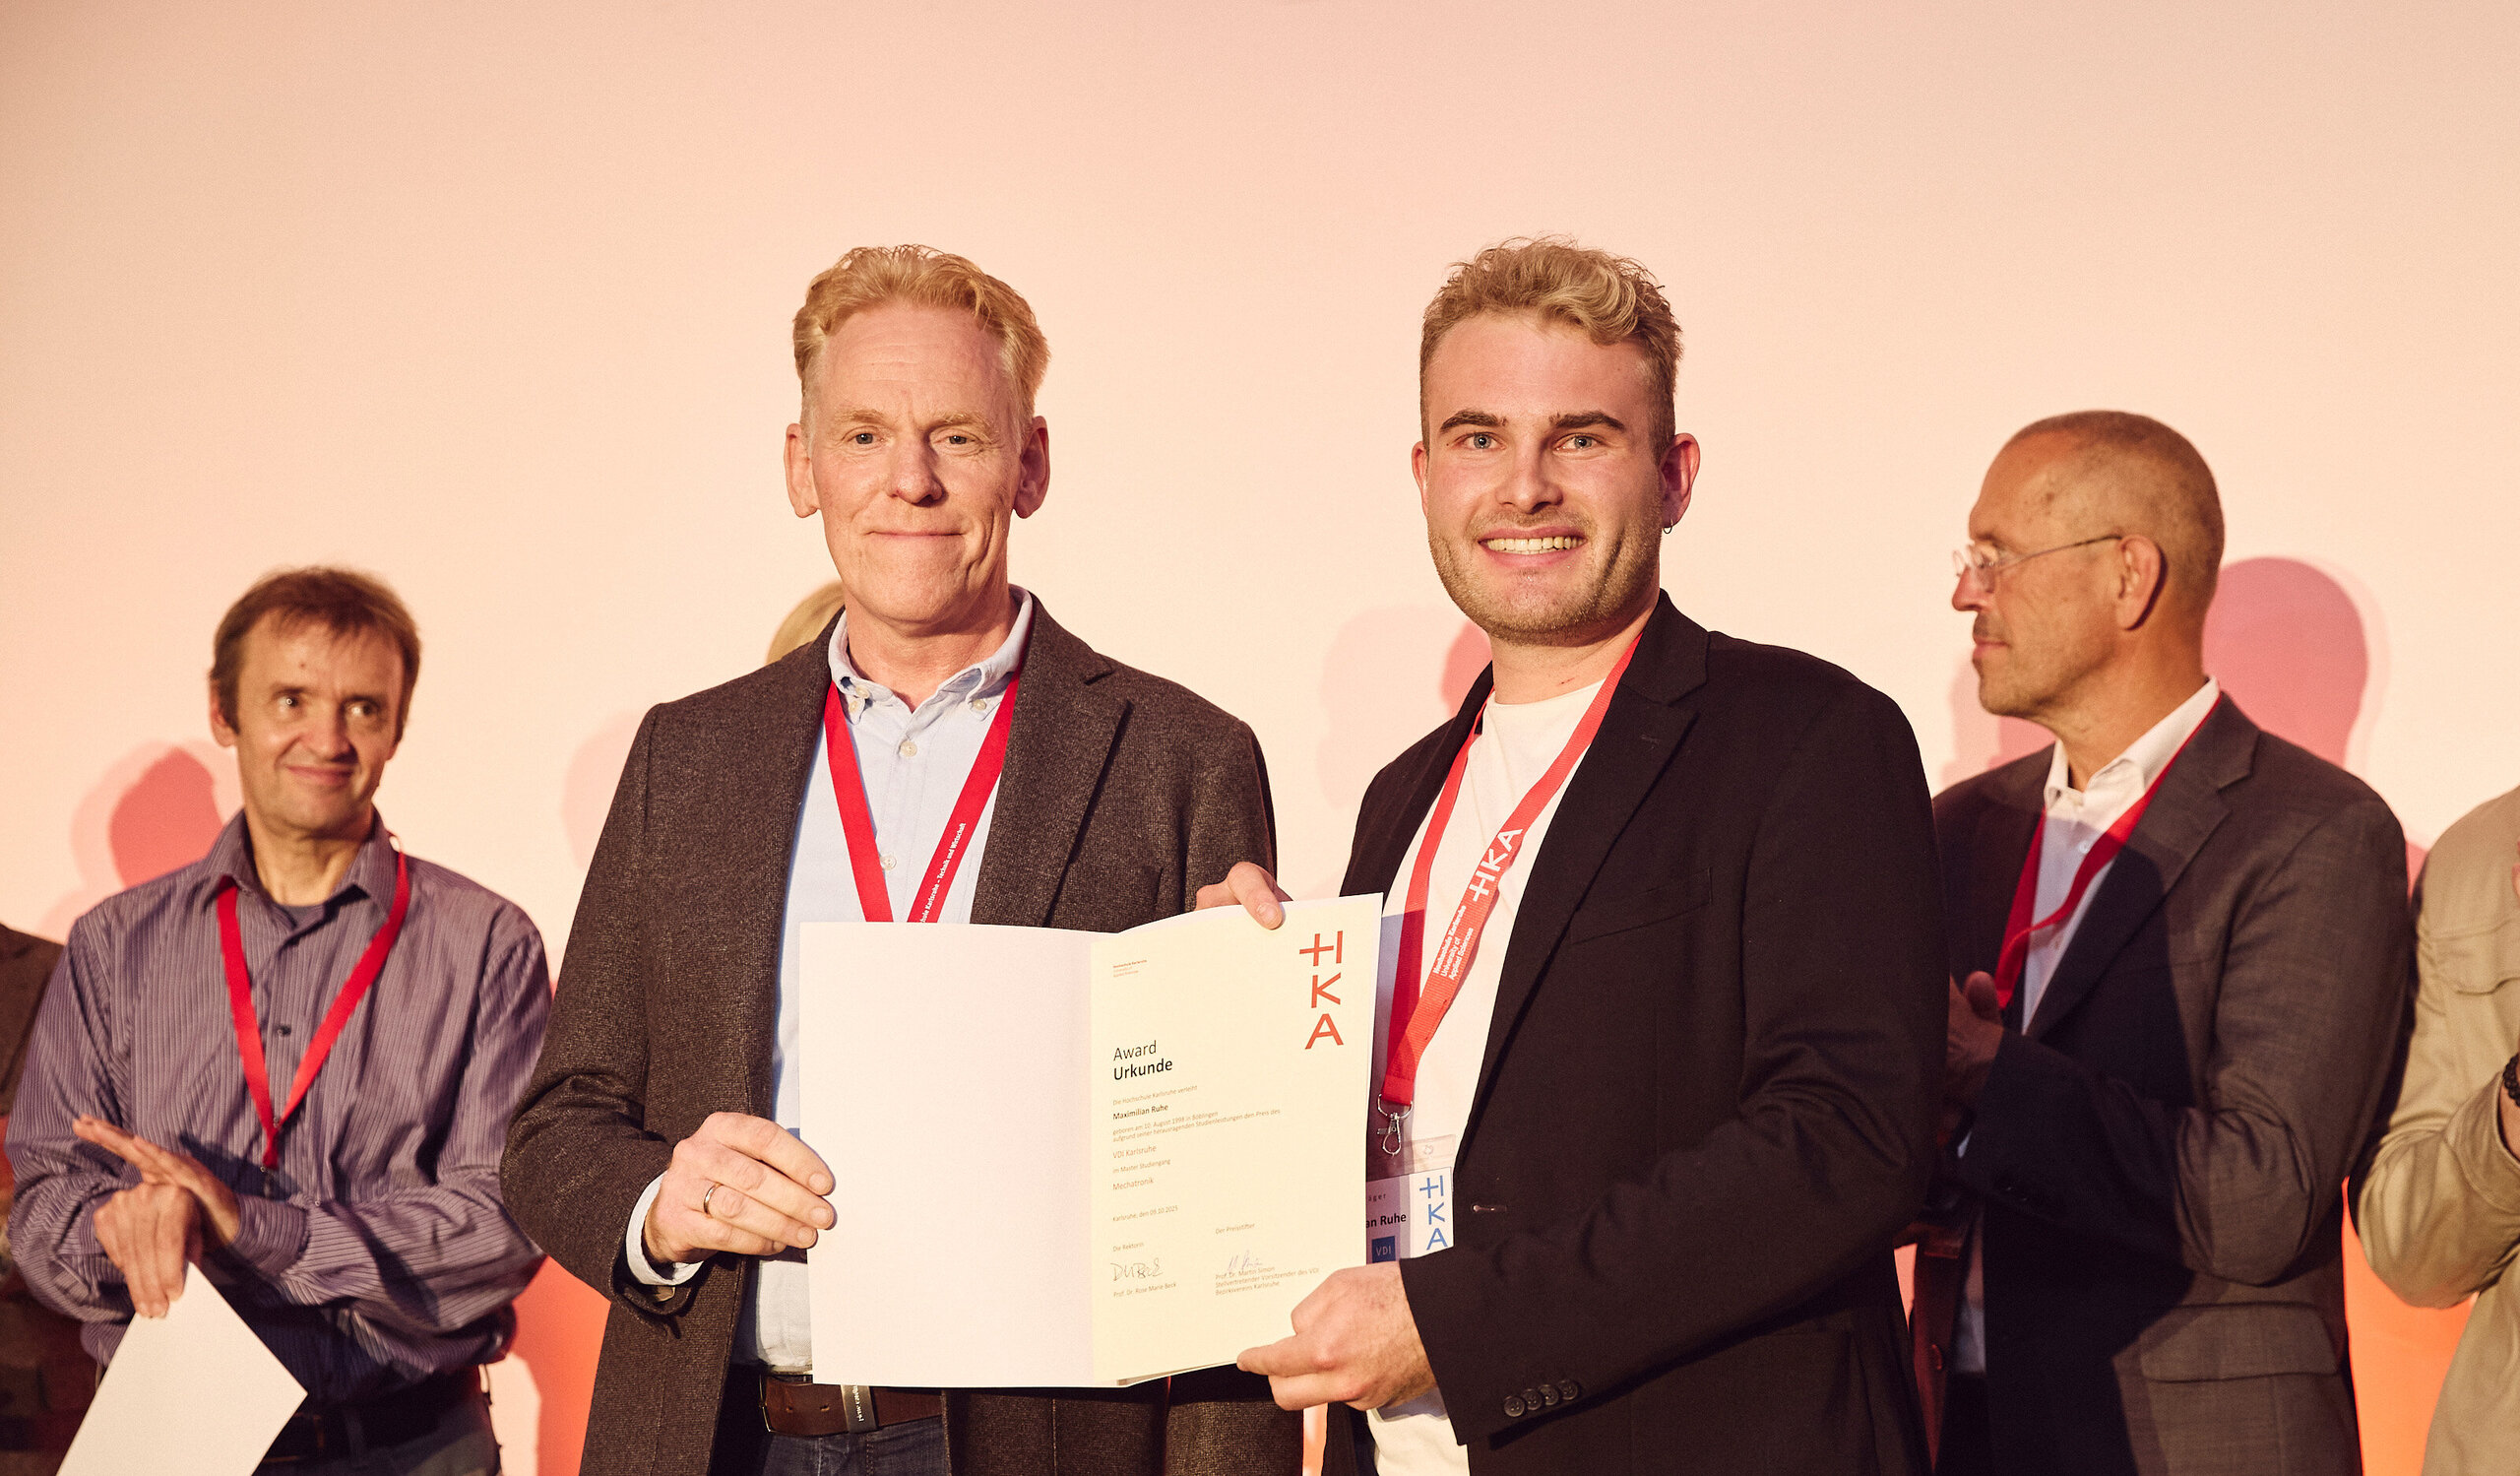
Maximilian Ruhe
Autonome Robotik: Von der Simulation zum echten Einsatz
Maximilian Ruhe hat an der HKA den Masterstudiengang Mechatronik absolviert. In seiner Masterthesis hat er sich mit einer mobilen Roboterplattform befasst, wie sie beispielsweise innerhalb einer Logistikhalle zum Warentransport eingesetzt werden kann. Für diese herausragende Thesis hat er auf unserer Akademischen Jahresfeier 2025 den Preis vom VDI Bezirksverein Karlsruhe bekommen. Wir haben Maximilian Ruhe zu seiner Abschlussarbeit und zu seinem weiteren Berufsweg ein paar Fragen gestellt.
HKA: Herr Ruhe, Sie haben sich in Ihrer Thesis mit einer mobilen Roboterplattform befasst. Erklären Sie uns doch mal kurz, um welches Thema es da ging und welches Problem Sie gelöst haben.
Maximilian Ruhe (MR): In meiner Masterarbeit ging es um einen autonomen mobilen Roboter, der zum Beispiel in der Lagerlogistik eingesetzt werden kann. Ich habe die Plattform hardware- und softwareseitig weiterentwickelt und die verschiedenen Komponenten in eine ROS-2-basierte Softwarearchitektur integriert. Mithilfe von verschiedenen Sensoren kann sich der Roboter lokalisieren, seine Umgebung erfassen und Hindernisse erkennen.
Ein Schwerpunkt war die Navigation und Regelung. Dabei habe ich einen speziellen modellbasierten Regler untersucht und mit verschiedenen Ansätzen verglichen. Die zentrale Frage war: Wie kann sich der Roboter möglichst effizient und zuverlässig bewegen und gleichzeitig auf unvorhersehbare Hindernisse wie Menschen reagieren? Zusätzlich habe ich einen digitalen Zwilling in NVIDIA Omniverse aufgebaut, um die Verfahren zunächst in der Simulation zu testen, zu optimieren und anschließend auf den realen Roboter zu übertragen.
Welche Vorteile hat es, die Umgebung und den Roboter in einer solchen Simulationsumgebung nachzubauen?
MR: Der große Vorteil ist, dass man sehr viele Dinge testen kann, ohne jedes Mal den echten Roboter zu benötigen. Man kann neue Algorithmen ausprobieren, Parameter optimieren und auch kritische Situationen testen, ohne die reale Hardware zu gefährden. Gerade bei Optimierungsverfahren ist das sehr hilfreich, weil man denselben Ablauf sehr oft und automatisiert durchlaufen lassen kann, ohne den echten Roboter ständig einsetzen zu müssen.
Außerdem lassen sich Versuche in der Simulation sehr gut reproduzieren. Dadurch kann man verschiedene Ansätze unter exakt denselben Bedingungen vergleichen. Gerade für daten- und lernbasierte Verfahren, die viele Wiederholungen benötigen, ist das ein großer Vorteil. Das Ziel ist dann, möglichst viel virtuell zu entwickeln und zu optimieren und die Ergebnisse anschließend auf den echten Roboter zu übertragen, also Sim-to-Real.
Externer Inhalt
Um diesen Inhalt zu verwenden (Quelle: www.xyz.de), klicken Sie bitte auf Akzeptieren. Wir möchten Sie darauf hinweisen, dass durch die Annahme dieser IFrames Daten an Dritte übertragen oder Cookies gespeichert werden könnten.
Weitere Informationen finden Sie in unserer Datenschutzerklärung.
Wie wichtig sind oder werden solche intelligenten und autonomen Roboterplattformen in der heutigen und zukünftigen Logistik?
MR: Ich denke, dass sie eine sehr große Rolle spielen werden und auch heute schon spielen und in Produktions- und Logistikumgebungen immer selbstverständlicher werden. Gerade in der Logistik gibt es viele wiederkehrende Transportaufgaben. Autonome mobile Roboter können solche Aufgaben übernehmen und gleichzeitig flexibel auf Veränderungen in ihrer Umgebung reagieren.
Das ist ein großer Vorteil gegenüber fest installierten Automatisierungslösungen. Dazu kommen Themen wie Fachkräftemangel und die Entlastung von monotonen oder körperlich belastenden Tätigkeiten.
Was machen Sie aktuell seit Ihrem Masterabschluss und worum geht es in Ihrer Promotion?
MR: Aktuell arbeite ich als wissenschaftlicher Mitarbeiter am Institute of Materials and Processes und beschäftige mich weiterhin intensiv mit Robotik. In meiner Promotion geht es vereinfacht gesagt darum, wie Roboter auf Basis verschiedener Sensorinformationen lernen können, sich zu bewegen und mit ihrer Umgebung zu interagieren.
In meinem aktuellen Projekt arbeiten wir zum Beispiel mit zwei Roboterarmen, die Elektrogeräte möglichst autonom auseinanderbauen, die einzelnen Komponenten analysieren und anschließend, wenn möglich, auch Reparaturen durchführen sollen. Ziel ist es, solche Prozesse stärker zu automatisieren, defekte Geräte und Bauteile gezielter weiterzuverwenden und damit Reparatur, Wiederverwendung und Recycling wirtschaftlicher und nachhaltiger zu machen.
Glauben Sie, wir alle werden irgendwann einmal autonome Roboter zuhause haben, die dann vielleicht nicht nur staubsaugen, sondern auch kochen und waschen? Und wie lange wird das noch dauern?
MR: Ja, davon bin ich eigentlich überzeugt. Die Frage ist für mich eher, wann solche Roboter zuverlässig und wirtschaftlich genug für den breiten Einsatz sind. Ich glaube auch, dass humanoide Roboter dabei eine wichtige Rolle spielen werden. Unsere gesamte Umgebung ist für Menschen. Ein Roboter mit Armen, Händen und einer menschenähnlichen Beweglichkeit kann diese Umgebung nutzen, ohne dass wir alles speziell für ihn umbauen müssen.
Gerade durch den demografischen Wandel sehe ich großes Potenzial im Haushalt, in der Pflege und allgemein in der Versorgung. Roboter könnten Menschen im Alltag unterstützen und körperlich belastende Aufgaben übernehmen.
Bis ein Roboter ganz selbstverständlich kocht, aufräumt und die Wäsche macht, wird es sicher noch dauern. Aber ich glaube, dass wir zuerst immer mehr einzelne Assistenzaufgaben sehen werden und die Systeme dann Schritt für Schritt vielseitiger werden. Humanoide Roboter werden aus meiner Sicht auf jeden Fall ihren Einzug in diese Bereiche halten.
Vielen Dank und weiterhin viel Erfolg!